6. Généralisations du modèle
-
Systèmes unidirectionnels à plusieurs modes
Le modèle précédent s'étend assez naturellement à des systèmes à plusieurs modes découplés. En pratique, il est parfois laborieux d'obtenir tous les paramètres associés (fréquences, amortissements).
-
Systèmes à plusieurs directions de mouvement
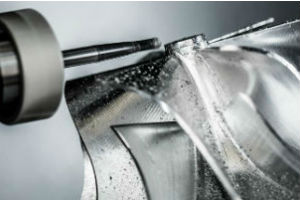
La prise en compte de plusieurs directions (x, y, z) nécessite d’identifier les directions modales, les composantes de l’effort de coupe et le schéma de régénération du copeau (car l’effet régénératif peut être fort dans une direction et faible voire négligeable dans une autre, on ne peut pas se contenter d’appliquer indifféremment « x(t + T) − x(t) » aux différentes directions), ce qui est loin d'être évident pour un outil de fraisage de forme quelconque, par exemple.
...

Cet article est réservé aux abonnés. Il vous reste 92 % à découvrir.
Déjà abonné ? Se connecter
Généralisations du modèle

 Autres approches (que le choix de la vitesse de rotation) pour limiter les vibrations
Sources bibliographiques
Cet article est réservé aux abonnés. Il vous reste 92 % à découvrir.
Déjà abonné ? Se connecter
Quiz et tests de validation présents dans cet article
Entraînez-vous autant que vous le voulez avec les quiz d'entraînement.

Article inclus dans l'offre
"Travail des matériaux - Assemblage"
(
229 articles
)
Actualisée et enrichie d’articles validés par nos comités scientifiques.
Quiz, médias, tableaux, formules, vidéos, etc.
Opérationnels et didactiques, pour garantir l'acquisition des compétences transverses.
Un ensemble de services exclusifs en complément des ressources.