

3. Percevoir et localiser les entités d’importance
3.1 Percevoir
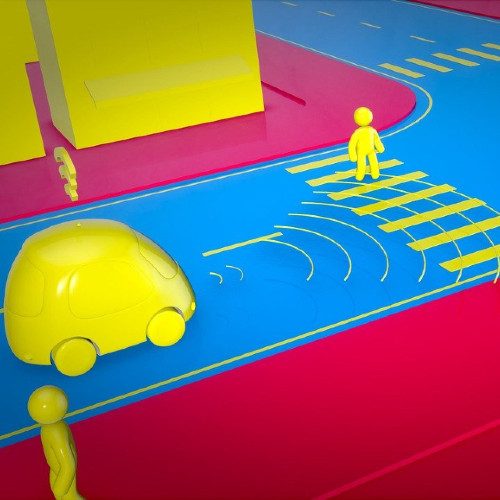
Le problème de la perception consiste à caractériser en temps réel ce qui ne peut pas être enregistré dans la carte (d’autres usagers comme des cyclistes ou des véhicules, l’état de la signalisation à message variable, etc.). Le but final est de caractériser l’espace libre roulable dans lequel le véhicule peut naviguer.
En d’autres termes, il s’agit :
de détecter et localiser les objets dynamiques ;
d’identifier l’état de la signalétique variable, comme l’état des feux ;
de caractériser l’espace navigable.
La premier problème fait référence à la notion de « carte locale dynamique » (CLD). Il s’agit d’une représentation dans laquelle les objets sont en général caractérisés comme suit :

Cet article est réservé aux abonnés. Il vous reste 92 % à découvrir.
Déjà abonné ? Se connecter
Percevoir et localiser les entités d’importance

 Naviguer dans l’espace
Sources bibliographiques
Cet article est réservé aux abonnés. Il vous reste 92 % à découvrir.
Déjà abonné ? Se connecter
Article inclus dans l'offre
"Technologies radars et applications"
(
76 articles
)
Actualisée et enrichie d’articles validés par nos comités scientifiques.
Quiz, médias, tableaux, formules, vidéos, etc.
Opérationnels et didactiques, pour garantir l'acquisition des compétences transverses.
Un ensemble de services exclusifs en complément des ressources.